Mostrando postagens com marcador Motor de indução Trifásico. Mostrar todas as postagens

quinta-feira, 23 de novembro de 2023

Aula Prática 81 - Máquina trituradora de plástico

Atualmente as empresas estão sempre em busca de maneiras eficazes para reciclar seus resíduos, pois se tornaram cada vez mais conscientes de seu impacto no meio ambiente. Um dos principais materiais reciclados é o plástico, e para ser possível realizar a reciclagem adequadamente, a máquina trituradora de plástico é a melhor opção.
A máquina trituradora de plástico é utilizada para reduzir um material como, por exemplo, uma garrafa PET, em pequenos pedaços, o tamanho deles vai depender da maneira que ele será utilizado posteriormente. Esse processo é muito útil para transportar o material e facilitar sua reciclagem.
Diversos materiais podem ser processados em uma máquina trituradora de plástico, desde grandes produtos como peças de carro, baterias, tubos, até pequenos itens como garrafas, sacos e embalagens.

Nesta atividade projetamos um triturador de embalagens que  é usado para triturar 50 kg de plástico ou papel de até 1 metros no tempo de 60 segundos, para tritura embalagem os "mordentes" realizam uma força de 500 Kgf.
  • Capacidade de carga: 500 Kg;
  • Motor Elétrico: 1 motor de 1/2 CV;
  • Tempo de elevação: 60 segundos;
  • Acionamento com botoeiras;
Potência Mecânica = [ Massa (Kg) x Aceleração gravitacional (m/s2) x Deslocamento (m) ] / tempo (s) (Watts) logo: 
  • P = (500 x 9,8 x 1 ) / 60 = 81,8 (W);
Vamos admitir um rendimento do conjunto mecânico de 25% .
  • P = 81,85 x 0,25 = 327 (W);
Teremos que utilizar um motor de 0,37 Kw - 1/2 CV - 3370 RPM - 220 V - 2,07 A.

Para proteção, controle e sinalização utilizamos:
  1. Seccionadora com duas posições e bloqueio: Tamanho 0 - modelo 12 A;
  2. Disjuntor motor: DM 1 - 2,5 A;
  3. Contator: CN6 - 10 A;
  4. Relé Térmicos: RNH5A - 2,6A;
  5. Botoeiras e sinaleiros.
Diagramas elétricos de partidas de Triturador com motor de indução trifásico.

© Direitos de autor. 2016: Gomes; Sinésio Raimundo. Última atualização: 30/09/2022

terça-feira, 21 de novembro de 2023

Aula Prática 80 - Controle de elevador automotivo com CLP e Inversor de frequência


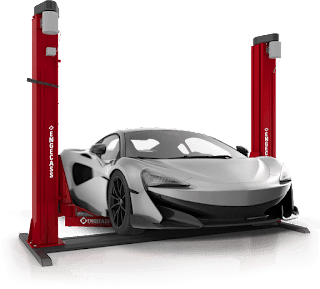
   Nesta atividade projetamos um elevador automotivo 1T_SRG que  é usado para elevar veículos automotores de quatro rodas de até 1000 kg de peso do solo até 1,80 metros no tempo de 60 segundos auxiliando as operações de inspeção, revisão, montagens e desmontagens de motor, cambio, transmissão, escapamentos, suspensão e pneus.

  • Capacidade de carga: 2000Kg;
  • Motor Elétrico: 1 motores de 1 CV;
  • Tempo de elevação: 60 segundos;
  • Altura total de elevação: 2 metros;
  • Acionamento com botoeiras reversora e fins de curso mecânico;
  • As operações de subida e descida podem ser interrompidas prontamente em qualquer posição ao longo do curso posicionando o veiculo na melhor altura para a execução do trabalho;

Potência Mecânica = [ Massa (Kg) x Aceleração gravitacional (m/s2) x Deslocamento (m) ] / tempo (s) (Watts) logo: 

P = (2000 x 9,8 x 2 ) / 60 = 654,5 (W);

Vamos admitir um rendimento do conjunto mecânico de 60% - teremos que utilizar um motor de 1,1 Kw - 1,5 CV - 3370 RPM - 220 V - 4,28 A.

Para proteção, controle e sinalização utilizamos:

  • Seccionadora com duas posiçoes e bloqueio: Tamanho 0 - modelo 12 A;
  • Disjunto motor: DM 1 - 6,3 A;
  • Contator: CN6 - 10 A;
  • Botoeiras e sinaleiros.

  1. Diagrama elétrico para controle de elevador automotivo com CLP CLW12-HRD, seletora, contatores e Inversor de frequência CFW_08 está disponível em: 22_11_55 Reversão_Seletora_CLP_Inversor_CFW08 .
  2. Diagrama Ladder para controle de elevador automotivo com CLP CLW12-HRD, seletora, contatores e Inversor de frequência CFW_08 está disponível em: 22_11_55 Ladder Reversão_Seletora_CLP_Inversor_CFW08 .

© Direitos de autor. 2016: Gomes; Sinésio Raimundo. Última atualização: 30/09/2022
segunda-feira, 20 de novembro de 2023

Aula Prática 79 - Controle de elevador automotivo com CLP e Soft-Starter

 Nesta atividade projetamos um elevador automotivo 1T_SRG que  é usado para elevar veículos automotores de quatro rodas de até 1000 kg de peso do solo até 1,80 metros no tempo de 60 segundos auxiliando as operações de inspeção, revisão, montagens e desmontagens de motor, cambio, transmissão, escapamentos, suspensão e pneus.

  • Capacidade de carga: 2000Kg;
  • Motor Elétrico: 1 motores de 1 CV;
  • Tempo de elevação: 60 segundos;
  • Altura total de elevação: 2 metros;
  • Acionamento com botoeiras reversora e fins de curso mecânico;
  • As operações de subida e descida podem ser interrompidas prontamente em qualquer posição ao longo do curso posicionando o veiculo na melhor altura para a execução do trabalho;

Potência Mecânica = [ Massa (Kg) x Aceleração gravitacional (m/s2) x Deslocamento (m) ] / tempo (s) (Watts) logo: 

P = (2000 x 9,8 x 2 ) / 60 = 654,5 (W);

Vamos admitir um rendimento do conjunto mecânico de 60% - teremos que utilizar um motor de 1,1 Kw - 1,5 CV - 3370 RPM - 220 V - 4,28 A.

Para proteção, controle e sinalização utilizamos:

  • Seccionadora com duas posiçoes e bloqueio: Tamanho 0 - modelo 12 A;
  • Disjunto motor: DM 1 - 6,3 A;
  • Soft-Starter - 10 A;
  • CLP Click WEG - CLW 12 HRD;
  • Botoeiras e sinaleiros.

  1. Diagrama elétrico para controle de elevador automotivo com CLP CLW12-HRD, contatores e Soft-Starter SSW disponível em: 22_10_09 Reversão_CLP_SoftStarter_SSW .
  2. Diagrama Ladder para controle de elevador automotivo com Soft Starter e CLP CLW12-HRD, contatores e Soft-Starter SSW está disponível em: 22_10_09 Ladder_Reversão_CLP_SoftStarter_SSW .

© Direitos de autor. 2016: Gomes; Sinésio Raimundo. Última atualização: 30/09/2022

sexta-feira, 17 de novembro de 2023

Aula Prática 78 - Partida Sequencial de 4 motores Trifásicos por CLP em 24v


Este desenho está disponível em:
18_01_02 Cad Partida Sequencial 4 Motores com CLP
A partida consecutiva de motores trifásicos é a série de operações desencadeadas por um sistema de comandos elétricos. 
Esse sistema introduz no circuito dois ou mais motores com suas partidas em sequência. Esse tipo de partida pode ser realizado por meio de um controlador lógico programável com o auxilio de temporizadores. 
Ao pressionar S1, a bobina do contator K1 é energizada juntamente com o temporizador T1 que inicia a sequência de acionamento. O temporizador T1 aciona a bobina do contator K2 é energizada juntamente com o temporizador T2, a sequencia vai se repetindo até os quatro motores funcionarem.
Este desenho está disponível em: 
Definindo I/O: Entradas e saídas do CLP:
  • I1 - B0 = Botão de emergência vermelho normal fechado; 
  • I2 - S0 = Botão desliga vermelho normal fechado;
  • I3 - S1 = Botão liga verde normal aberto;
  • I4 - DM1 = Contato auxiliar do disjuntor motor 01, normal aberto;
  • I5 - DM2 = Contato auxiliar do disjuntor motor 02, normal aberto;
  • I6 - DM3 = Contato auxiliar do disjuntor motor 03, normal aberto;
  • I7 - DM4 = Contato auxiliar do disjuntor motor 04, normal aberto;
  • Q1 - K1 = Contator do motor 01;
  • Q2 - K2 = Contator do motor 02;
  • Q3 - K3 = Contator do motor 03;
  • Q4 - K4 = Contator do motor 04;
  • Q5 - H3 á H6 = Sinalização do estágios de aceleração;
  • Q6 - H2 = Sinalização de painel energizado - Vermelho;
  • Q7 - H1 = Sinalização de falha térmica - Laranja;
  • Q8 - H0 = Sinalização de emergência - Sonoro;

Diagrama elétrico e ladder do sistema de partida de quatro motores de indução com comado elétrico por controlador lógico programável utilizados na Matéria de Manutenção de Sistemas Elétricos Industriais estão disponíveis abaixo: 
  1. Partida Sequencial para quatro motores com CLP: 18_06_02 Ladder para partida sequencial para quatro motores  e 18_06_02 Cad para partida sequencial para quatro motores.
© Direitos de autor. 2018: Gomes; Sinésio Raimundo. Última atualização: 12/06/2018

quinta-feira, 21 de setembro de 2023

Aula Prática 59 - Partida de motor com Conversor de Corrente Contínua CTW-04 Weg

Os Conversores de Corrente Contínua WEG série CTW-04 são equipamentos robustos, de alta precisão e confiabilidade, destinados ao acionamento e controle de motores de corrente contínua. Todas as funções tais como disparo, regulação, proteções, sinalizações, são controladas por um microprocessador. Isso garante grande flexibilidade e facilidade na adaptação às mais diversas aplicações nos mais variados segmentos industriais.
São constituídos basicamente de um estágio de potência e um estágio de controle. O estágio de potência é formado por uma ponte tiristorizada, trifásica, totalmente controlada (CTW-U4) e duas pontes tiristorizadas, em configuração antiparalela (CTW-A4), o que possibilita a este operar em quatro quadrantes, com frenagens regenerativas e reversões no sentido de rotação. No estágio de controle estão o microprocessador e demais circuitos com algoritmos e interfaces para a regulação, disparo, proteção e sinalização.
Suas aplicações são em extrusoras, injetoras, sopradoras, misturadores, calandras, puxadores, bobinadores, desbobinadores, máquinas de corte e solda, bombas dosadoras, bombas de processos, ventiladores, exaustores, agitadores, filtro, forno rotativos, estiras de cavaco, máquinas, rebobinadoras de papel, coaters, transportadores, pontes rolantes, prensas, tornos, fresas, secadores, lavadoras, centrífugas, elevadores carga, passageiros, etc.
Um diagrama elétrico sugerido pelo fabricante é mostrado ao lado.

© Direitos de autor. 2017: Gomes; Sinésio Raimundo. Última atualização: 29/03/2023

sexta-feira, 15 de setembro de 2023

Aula Prática 58 - Partida de motor com Inversor de Frequência CFW10 e Freio Motor - Comando Remoto

Figura 01 - Motor AC com  Freio Motor DC
O sistema de partida de motor de indução trifásico com inversor de frequência é equipado com freio eletromagnético composto de um motor em corrente contínua acoplado ao eixo com controle eletrônico e medidor digital para simular carga e multimedidor de grandezas elétricas das tensões e corrente do motor. 
Os motores mais adequados para a aplicação em máquinas, são os trifásicos, por suportarem um regime de serviço com maior número de manobras. Os motores monofásicos não se adequam a aplicação pois não suportam um alto número de manobras. 
Figura 02 - Motor Trifásico
com rede Monofásica.
Entretanto, o caso é que existe um grande potencial para aplicação deste tipo de máquinas trifásicas onde não se encontram redes trifásicas. Para resolver isto pode ser utilizado inversores de frequência econômicos da linha CFW10 com entrada monofásica e saída trifásica. Só isto já viabiliza o uso dos inversores mesmo sem a necessidade de variar a velocidade. Porém o uso dos inversores proporciona mais benefícios ainda para a aplicação nas máquinas industriais, como:
  • Possibilidade de encontrar a velocidade ideal para a aplicação, uma vez ajustada é fixada;
  • Possibilidade do uso de saída digital para em caso de sobrecarga, acionar a proteção e desligar automaticamente a máquina evitando a quebra dos dispositivos mecânicos;
  • Aumento da vida útil da partes mecânicas da máquina, pelo uso de rampas de aceleração e desaceleração;
  • As saídas digitais do tipo relé que é programado para comutação quando ocorre algum erro (sobrecarga, subtensão, etc), comandando o desligamento automático da máquina.
Um inversor de frequência nada mais é do que um equipamento eletrônico capaz de variar a velocidade de giro de motores elétricos trifásicos. O nome “inversor de frequência” é dado pela sua forma de atuação, mas para entendermos melhor isso, precisamos saber como funciona um motor trifásico.
Figura 03 - Diagrama do Inversor de Frequência.
O funcionamento de um motor elétrico de indução trifásico, embora altamente eficiente, é muito simples. Ele apenas “imita” a frequência da rede onde está ligado. A frequência da rede de corrente alternada é a quantidade de vezes que ela alterna por segundo e é através da unidade Hertz (Hz), ou seja, uma rede de 60Hz alterna 60 vezes em um segundo. Essa tensão oscilante passa pelas bobinas do motor e forma um campo giratório e o motor tende a segui-lo, então, quanto mais alta for a frequência, mais rápido será esse campo e mais rápido o motor tenderá a girar.
O inversor de frequência tem como principal função alterar a frequência da rede que alimenta o motor, fazendo com que o motor siga frequências diferentes das fornecidas pela rede, que é sempre constante. Desta forma podemos facilmente alterar a velocidade de rotação do motor de modo muito eficiente.
Figura 04 - Diagrama elétrico do conjunto
Motor de indução trifásico - Inversor de Frequência
e freio com Motor em Corrente Contínua.
O uso de inversores de frequência é responsável por uma série de vantagens, dependendo dos modelos oferecidos pelos fabricantes, são unidas a capacidade de variar a velocidade com controles especiais já implantados no equipamento. Esses controles proporcionam além da total flexibilidade de controle de velocidade sem grande perda de torque do motor, aceleração suave através de programação, frenagem direta no motor sem a necessidade de freios mecânicos além de diversas formas de controles preferenciais e controles externos que podem ser até por meio de redes de comunicação. Tudo isso com excelente precisão de movimentos.
Além destas vantagens, os inversores ainda possuem excelente custo-benefício, pois proporcionam economia de energia elétrica, maior durabilidade de engrenagens, polias e outras transmissões mecânicas por acelerar suavemente a velocidade. 
A possibilidade de eliminar reduções mecânicas do projeto também é possível, assim mais economia será possível.

Parametrização do Inversor de frequência
Um parâmetro do inversor de frequência é um valor de leitura ou escrita, através do qual o usuário pode ler ou programar valores que mostrem, sintonizem ou adequem o comportamento do inversor e motor em uma determinada aplicação. Exemplos simples de parâmetros: Parâmetro de Leitura P003: Corrente consumida pelo motor; Parâmetro Programável P121: Velocidade de giro do motor, quando comandado pelo teclado (referência de velocidade, valor de frequência) .
Quase todos os inversores disponíveis no mercado possuem parâmetros programáveis similares. Estes parâmetros são acessíveis através de uma interface composta por um mostrador digital (“display”) e um teclado, chamado de Interface Homem-Máquina (IHM), ver figura 1.
Para esta aplicação iremos parametrizar:
  1. P000 = 5 - Parâmetro de Acesso. Libera o acesso para alteração do conteúdo dos parâmetros. O valor da senha é 5. O uso de senha está sempre ativo.
  2. P204 = 5 - Carrega Parâmetros com Padrão de Fábrica. Reprograma todos os parâmetros para os valores do padrão de fábrica. Para isso, programe P204 = 5. Os parâmetros P142 (tensão de saída máxima), P145 (freqüência nominal),P295 (corrente nominal),P308 (endereço do inversor) e P399 a P407 (parâmetros do motor) não são alterados quando é realizada a carga dos ajustes de fábrica através de P204 = 5.
  3. P000 = 5 - Parâmetro de Acesso. Libera o acesso para alteração do conteúdo dos parâmetros. 
  4. P100 = 12s - Rampa Aceleração. Este parâmetro define o tempo para acelerar linearmente de 0 até a freqüência nominal.
  5. P101 = 8s - Rampa Desaceleração. Este parâmetro define o tempo para desacelerar linearmente da freqüência nominal até 0.
  6. P202 = 2 - Inversor Vetorial. Define o modo de controle do inversor. O controle vetorial permite um melhor desempenho em termos de torque e regulação de velocidade. O controle vetorial do CFW-08 opera sem sensor de velocidade no motor (sensorless). Deve ser utilizado quando for necessário: uma melhor dinâmica (acelerações e paradas rápidas); quando necessária uma maior precisão no controle de velocidade; operar com torques elevados em baixa rotação ( < 5Hz).
  7. P220 = 0 - Seleção da Referência de velocidade. Define quem faz a seleção da Referência de velocidade - Situação Local.  0 - Sempre situação local. 
  8. P221 = 0 - Velocidade local através das Teclas < e > da IHM. Seleção da Referência de velocidade – Situação Local. 
  9. P222 = 0 - Velocidade Remoto através de AI1. Seleção da Referência de velocidade – Situação Remoto. 
  10. P229 = 2 - Comando IHM e Bornes. Definem a origem dos comandos de habilitação e desabilitação do inversor, sentido de giro e JOG.
Os parâmetros do motor é definido através dos dados obtidos na placa do motor.
  1. P399 = 68.5 - Rendimento Motor.
  2. P400 = 220 - Vac Tensão do Motor.
  3. P401 - Corrente do motor – 2,04 A. 
  4. P402 - Rotação do motor – 1680 RPM .
  5. P403 = 60 Hz - Frequência.
  6. P404 = 3 - 1/2 CV - Potência Mecânica.
  7. P407 =0,7 Fator potencia.
  8. P408 = Auto ajuste resistência rotórica.
Com as alterações acima o inversor de frequência está pronto para funcionar e as entradas digitais estão habilitadas na funções remoto com as seguintes funções:
  1. P263 = 4 - DI1 = Habilita Geral.
  2. P264 = 2 - DI2 = Gira / Para.
  3. P265 = 0 - DI3 = Sem função.
  4. P266 = 0 - DI4 = Sem função.
Diagrama elétrico de Partida de Motor com Inversor disponível em : 23_10_55 Inversor CFW10 - Modo remoto e Freio Motor ; 
© Direitos de autor. 2023: Gomes; Sinésio Raimundo. Última atualização: 22/09/2023

sexta-feira, 8 de setembro de 2023

Aula Prática 56 - Partida de motor com potenciômetro eletrônico em Inversor de Frequência

Neste caso o motor foi acionado com 2 botoeiras, uma para incremento de velocidade e outra para diminuir velocidades e 2 sentidos de giro, via software, pelo usuário.
Estas velocidades são comandadas através do inversor, as entradas foram configuradas para as funções de Habilita Geral ( DI1 ), Sentido de Giro ( DI2 ), Incremento de Velocidade ( DI3 ) e Decremento de Velocidade ( DI4 ).
Para esta aplicação iremos parametrizar:
P000 = 5 - Parâmetro de Acesso. Libera o acesso para alteração do conteúdo dos parâmetros.
P204 = 5 - Carrega Parâmetros com Padrão de Fábrica. Reprograma todos os parâmetros para os valores do padrão de fábrica.
P000 = 5 - Parâmetro de Acesso. Libera o acesso para alteração do conteúdo dos parâmetros.
P100 = 10s - Rampa de Aceleração. Este parâmetro define o tempo para acelerar linearmente de 0 até a freqüência nominal.
P101 = 10s - Rampa de desaceleração. Este parâmetro define o tempo para desacelerar linearmente da freqüência nominal até 0 Hz.
Figura 01 - Diagrama para partida e reversão de motor com
potenciômetro eletrônico em inversor.
P133 = 0 HZ - Frequência mínima = 0 RPM
P134= 60 HZ - Frequência Máxima = 1680 RPM
P202 = 2 - Inversor Vetorial. Define o modo de controle do inversor.
Habilitação entradas digitais
P220 = 1 - Seleção de controle sempre remoto do CFW08
P222 = 4 - Potenciômetro Eletrônico
P230 = 1 - Comando remoto por bornes
P263 = 14 - Entrada Digital DI1 com a função Habilita Geral
P264 = 0 - Entrada Digital DI2 com a função Sentido de Giro
P265 = 5 - Entrada Digital DI3 com a função Incrementa (UP)
P266 = 5 - Entrada Digital DI4 com a função decrementa (DW)
Parametrização do motor
P399 = 68% - Rendimento do motor
P400 = 220v - Tensão do motor
P401 = 2,04 - Corrente do motor
P402 = 1680 - Rotação do motor
P403 = 60 Hz - Frequência motor
P404 = 3 - 1/2 Cv - Potência
P407 = 0,70 - Fator de potência

Diagrama elétrico de Partida de Motor com Inversor disponível em : 19_11_05 Motor com controle por potenciômetro eletrônico e Inversor CFW08 ;
© Direitos de autor. 2019: Gomes; Sinésio Raimundo. Última atualização: 28/11/2019

quinta-feira, 7 de setembro de 2023

Aula Prática 55 - Partida de motor com 2 velocidades e 2 sentidos de giro com Inversor de Frequência

Neste caso o motor foi acionado em 2 velocidades pré-programadas e 2 sentidos de giro, via software, pelo usuário.
Figura 01 - Diagrama para partida e reversão de motor em duas
velocidades com inversor.
Estas velocidades são comandadas através de 1 entrada digital ( DI4 ) no inversor, as demais entradas foram configuradas para as funções de Liga ( DI1 ), desliga ( DI2 ) e sentido de giro ( DI3 ).
Para esta aplicação iremos parametrizar:

  1. P000 = 5 - Parâmetro de Acesso. Libera o acesso para alteração do conteúdo dos parâmetros.
  2. P204 = 5 - Carrega Parâmetros com Padrão de Fábrica. Reprograma todos os parâmetros para os valores do padrão de fábrica.
  3. P000 = 5 - Parâmetro de Acesso. Libera o acesso para alteração do conteúdo dos parâmetros.
  4. P100 = 12s - Rampa de Aceleração. Este parâmetro define o tempo para acelerar linearmente de 0 até a freqüência nominal.
  5. P101 = 8s - Rampa de desaceleração. Este parâmetro define o tempo para desacelerar linearmente da freqüência nominal até 0 Hz.
  6. P124 = 30 HZ - Ferequência V1 = 840 RPM quando nenhuma entrada digital acionada.
  7. P125 = 60 HZ - Ferequência V2 = 1680 RPM quando entrada digital DI4 acionada.
  8. P202 = 2 - Inversor Vetorial. Define o modo de controle do inversor. 
  9. P222 = 6 - Referência Velocidade remota através das entradas DI1, DI2, DI3 e DI4. 
  10. P263 = 14 - Entrada Digital DI1 com a função Liga .
  11. P264 = 14 - Entrada Digital DI2 com a função Desliga .
  12. P265 = 0 - Entrada Digital DI3 com a função Sentido de Giro (Horário / Anti-Horário)
  13. P266 = 7 - Entrada Digital DI4 com a função Multivelocidade ( Baixa / Alta )
  14. P401 = 2,04 - Corrente do motor
  15. P407 = 0,70 - Fator de potência

Diagrama elétrico de Partida de Motor com Inversor disponível em : 17_12_58 Motor 2 velocidades e 2 rotações com Inversor CFW08 ; 

© Direitos de autor. 2017: Gomes; Sinésio Raimundo. Última atualização: 15/12/2017

sexta-feira, 1 de setembro de 2023

Aula Prática 54 - Controle de Elevador Automotivo Industrial com Inversor de Frequência CFW08

Figura 01 - Elevador Automotivo.

 Nesta atividade montamos um elevador automotivo 1T_SRG que  é usado para elevar veículos automotores de quatro rodas de até 1000 kg de peso do solo até 1,80 metros no tempo de 60 segundos auxiliando as operações de inspeção, revisão, montagens e desmontagens de motor, cambio, transmissão, escapamentos, suspensão e pneus.

  • Capacidade de carga: 2000Kg;
  • Motor Elétrico: 1 motores de 1 CV;
  • Tempo de elevação: 60 segundos;
  • Altura total de elevação: 2 metros;
  • Acionamento com botoeiras reversora e fins de curso mecânico;
  • As operações de subida e descida podem ser interrompidas prontamente em qualquer posição ao longo do curso posicionando o veiculo na melhor altura para a execução do trabalho;

Potência Mecânica = [ Massa (Kg) x Aceleração gravitacional (m/s2) x Deslocamento (m) ] / tempo (s) (Watts) logo: 

Figura 02 - Diagrama elétrico do
Elevador Automotivo com Inversor de Frequência
.
P = (2000 x 9,8 x 2 ) / 60 = 654,5 (W);

Vamos admitir um rendimento do conjunto mecânico de 60% - teremos que utilizar um motor de 1,1 Kw - 1,5 CV - 3370 RPM - 220 V - 4,28 A.

Para proteção, controle e sinalização utilizamos:

  • Seccionadora com duas posições e bloqueio: Tamanho 0 - modelo 12 A;
  • Inversor de frequência CFW08;
  • Botoeiras e sinaleiros.

  1. Diagrama elétrico para controle de elevador automotivo com botoeira seletora e Inversor de frequência CFW_08 está disponível em: 23_10_54 Reversão_Seletora_Fim_de_Curso_Inversor_CFW08 .

© Direitos de autor. 2016: Gomes; Sinésio Raimundo. Última atualização: 30/09/2023

quinta-feira, 31 de agosto de 2023

Aula Prática 53 - Partida e Reversão de motor com Inversor de Frequência - Comando Local e Remoto

Figura 01 - IHM do Inversor de frequência
Um inversor de frequência nada mais é do que um equipamento eletrônico capaz de variar a velocidade de giro de motores elétricos trifásicos.
O nome “inversor de frequência” é dado pela sua forma de atuação, mas para entendermos melhor isso, precisamos saber como funciona um motor trifásico.
Motor elétrico de indução trifásico:
O funcionamento de um motor elétrico de indução trifásico, embora altamente eficiente, é muito simples. Ele apenas “imita” a frequência da rede onde está ligado. A frequência da rede de corrente alternada é a quantidade de vezes que ela alterna por segundo e é através da unidade Hertz (Hz), ou seja, uma rede de 60Hz alterna 60 vezes em um segundo. Essa tensão oscilante passa pelas bobinas do motor e forma um campo giratório e o motor tende a segui-lo, então, quanto mais alta for a frequência, mais rápido será esse campo e mais rápido o motor tenderá a girar.
O inversor de frequência tem como principal função alterar a frequência da rede que alimenta o motor, fazendo com que o motor siga frequências diferentes das fornecidas pela rede, que é sempre constante. Desta forma podemos facilmente alterar a velocidade de rotação do motor de modo muito eficiente.
O uso de inversores de frequência é responsável por uma série de vantagens, dependendo dos modelos oferecidos pelos fabricantes, são unidas a capacidade de variar a velocidade com controles especiais já implantados no equipamento. Esses controles proporcionam além da total flexibilidade de controle de velocidade sem grande perda de torque do motor, aceleração suave através de programação, frenagem direta no motor sem a necessidade de freios mecânicos além de diversas formas de controles preferenciais e controles externos que podem ser até por meio de redes de comunicação. Tudo isso com excelente precisão de movimentos.
Figura 02 - Diagrama elétrico da Partida de motor
com Inversor de frequência CFW08

Além destas vantagens, os inversores ainda possuem excelente custo-benefício, pois proporcionam economia de energia elétrica, maior durabilidade de engrenagens, polias e outras transmissões mecânicas por acelerar suavemente a velocidade.
A possibilidade de eliminar reduções mecânicas do projeto também é possível, assim mais economia será possível.

Parametrização do Inversor de frequência
Um parâmetro do inversor de frequência é um valor de leitura ou escrita, através do qual o usuário pode ler ou programar valores que mostrem, sintonizem ou adequem o comportamento do inversor e motor em uma determinada aplicação. Exemplos simples de parâmetros: Parâmetro de Leitura P003: Corrente consumida pelo motor; Parâmetro Programável P121: Velocidade de giro do motor, quando comandado pelo teclado (referência de velocidade, valor de frequência) .

Figura 03 - Habilitar alteração de parâmetros
no Inversor de frequência.
Quase todos os inversores disponíveis no mercado possuem parâmetros programáveis similares. Estes parâmetros são acessíveis através de uma interface composta por um mostrador digital (“display”) e um teclado, chamado de Interface Homem-Máquina (IHM), ver figura 1.

Para esta aplicação iremos parametrizar:
  1. P000 = 5 - Parâmetro de Acesso. Libera o acesso para alteração do conteúdo dos parâmetros. O valor da senha é 5. O uso de senha está sempre ativo.
  2. P204 = 5 - Carrega Parâmetros com Padrão de Fábrica. Reprograma todos os parâmetros para os valores do padrão de fábrica. Para isso, programe P204 = 5. Os parâmetros P142 (tensão de saída máxima), P145 (frequência nominal),P295 (corrente nominal),P308 (endereço do inversor) e P399 a P407 (parâmetros do motor) não são alterados quando é realizada a carga dos ajustes de fábrica através de P204 = 5.
  3. P000 = 5 - Parâmetro de Acesso. Libera o acesso para alteração do conteúdo dos parâmetros. 
  4. P100 = 12s - Rampa Aceleração. Este parâmetro define o tempo para acelerar linearmente de 0 até a frequência nominal.
  5. P101 = 8s - Rampa Desaceleração. Este parâmetro define o tempo para desacelerar linearmente da frequência nominal até 0.
  6. P202 = 2 - Inversor Vetorial. Define o modo de controle do inversor. O controle vetorial permite um melhor desempenho em termos de torque e regulação de velocidade. O controle vetorial do CFW-08 opera sem sensor de velocidade no motor (sensorless). Deve ser utilizado quando for necessário: uma melhor dinâmica (acelerações e paradas rápidas); quando necessária uma maior precisão no controle de velocidade; operar com torques elevados em baixa rotação ( < 5Hz).
  7. P220 = 0 - Seleção da Referência de velocidade. Define quem faz a seleção da Referência de velocidade - Situação Local.  0 - Sempre situação local. 
  8. P221 = 0 - Velocidade local através das Teclas < e > da IHM. Seleção da Referência de velocidade – Situação Local. 
  9. P222 = 0 - Velocidade Remoto através de AI1. Seleção da Referência de velocidade – Situação Remoto. 
  10. P229 = 2 - Comando IHM e Bornes. Definem a origem dos comandos de habilitação e desabilitação do inversor, sentido de giro e JOG.
Os parâmetros do motor é definido através dos dados obtidos na placa do motor.
  1. P399 = 68.5 - Rendimento Motor.
  2. P400 = 220 - Vac Tensão do Motor.
  3. P401 - Corrente do motor – 2,04 A. 
  4. P402 - Rotação do motor – 1680 RPM .
  5. P403 = 60 Hz - Frequência.
  6. P404 = 3 - 1/2 CV - Potência Mecânica.
  7. P407 =0,7 Fator potencia.
  8. P408 = Auto ajuste resistência rotórica.
Com as alterações acima o inversor de frequência está pronto para funcionar e as entradas digitais estão habilitadas na funções remoto com as seguintes funções:
  1. DI1 = Habilita Geral.
  2. DI2 = Sentido de Giro.
  3. DI3 = Reset de falha.
  4. DI4 = Gira / Para.
Diagrama elétrico de Partida de Motor com Inversor disponível em : 21_11_30 Inversor - Modo remoto CFW08 ; 

© Direitos de autor. 2015: Gomes; Sinésio Raimundo. Última atualização: 22/02/2015

sexta-feira, 25 de agosto de 2023

Aula Prática 52 - Partida de 03 motores com uma Soft-Starter

As chaves de partida suave oferecem uma alternativa para a partida estrela-triângulo e conversores de freqüência. As principais vantagens são a partida suave e a parada suave, comutação sem interrupção e sem picos de carga de corrente na rede e as pequenas dimensões. Muitos acionamentos, que até hoje somente podiam ser operados com conversores de freqüência, podem ser mudados para a operação de partida suave, desde que nenhum ajuste de velocidade ou um torque de partida especialmente elevado, ou partida com corrente próxima à corrente nominal se torne necessária.
Partindo Vários Motores em Seqüência ou Cascata

Figura 01 - Esquemas de ligação para
Partida de 03
 motores com Soft_Starter
Para  este  tipo  de  partida  a  potência  da  soft  –  starter  deve  ser  no  mínimo  igual  à  potência nominal do maior dos motores. Não havendo pausa entre as partidas dos motores deve-se especificar a  capacidade  da  soft  - starter  em  base  ao  resultado da  corrente  eficaz.  O  ajuste  de  parâmetros  para diferentes   capacidade   dos   motores   e/ou   cargas   pode ser   realizado   através   do   software   de comunicação  da  soft  -  starter.  Permite-se  a  entrada  de  até  três  diferentes  jogos  de  parâmetros.  A partida seqüenciada pode atender motores de pólos comutáveis em suas diferentes rotações.

Diagrama elétrico de Partida Suave de 3 Motores com Soft Starter: 16_04_64_Partida_Suave_3_Motores  .

© Direitos de autor. 2015: Gomes; Sinésio Raimundo. Última atualização: 22/02/2015

quinta-feira, 24 de agosto de 2023

Aula Prática 51 - Partida de 02 motores com uma Soft-Starter

As chaves de partida suave oferecem uma alternativa para a partida estrela-triângulo e conversores de freqüência. As principais vantagens são a partida suave e a parada suave, comutação sem interrupção e sem picos de carga de corrente na rede e as pequenas dimensões. Muitos acionamentos, que até hoje somente podiam ser operados com conversores de freqüência, podem ser mudados para a operação de partida suave, desde que nenhum ajuste de velocidade ou um torque de partida especialmente elevado, ou partida com corrente próxima à corrente nominal se torne necessária.
Figura 01 - Esquemas de ligação para
Partida de 02
 motores com Soft_Starter
Partindo Vários Motores em Seqüência ou Cascata
Para  este  tipo  de  partida  a  potência  da  soft  –  starter  deve  ser  no  mínimo  igual  à  potência nominal do maior dos motores. Não havendo pausa entre as partidas dos motores deve-se especificar a  capacidade  da  soft  - starter  em  base  ao  resultado da  corrente  eficaz.  O  ajuste  de  parâmetros  para diferentes   capacidade   dos   motores   e/ou   cargas   pode ser   realizado   através   do   software   de comunicação  da  soft  -  starter.  Permite-se  a  entrada  de  até  três  diferentes  jogos  de  parâmetros.  A partida sequenciada pode atender motores de pólos comutáveis em suas diferentes rotações.

Diagrama elétrico de Partida Suave de 2 Motores com Soft Starter: 17_11_64_Partida_Suave_2_Motores  .

© Direitos de autor. 2017: Gomes; Sinésio Raimundo. Última atualização: 22/11/2017

quarta-feira, 23 de agosto de 2023

Aula Prática 50 - Partida consecutiva de motores com Soft-Starter em 24Vc

A partida sequencial de motores trifásicos é a série de operações desencadeadas por um sistema de comandos elétricos. Esse sistema introduz no circuito dois ou mais motores com suas partidas em sequência. A partida do motor 01 neste diagrama foi realizado por meio do acionamento do contator K1 acionado pelo relé da soft-starter que envia o sinal após a execução da rampa de aceleração. Ao pressionar S1, a soft-starter é energizada e inicia a sequência de acionamento. Após a execução da rampa de aceleração que ocorre no motor 02 através do acionamento do contator K1 realizado pelo relé da soft-starter, ito fará com que os dois motores funcionem.
Figura 01 - Esquemas de ligação para Partida de
consecutiva de motores com Soft_Starter.
A chave de partida suave possui em cada uma das fases dois tiristores ligados em antiparalelo. Isto significa um tiristor para o semi-ciclo positivo e um tiristor para o semi-ciclo negativo. Através do controle do ângulo de fase, o valor eficaz da tensão do motor é aumentado a partir de uma tensão inicial ajustável ou um torque também ajustável através de diferentes procedimentos de controle sobre a tensão nominal do motor, dentro de um tempo de partida selecionável. 
A corrente do motor mantém-se proporcional à tensão aplicada no motor. Com isto, a corrente de partida é reduzida pelo fator da tensão aplicada no motor. O torque mantém-se ao quadrado da tensão aplicada no motor. Com isto, o torque de partida é reduzido na relação quadrada à tensão aplicada no motor. A programação é realizada através de trimpot e dip switch toda a programação necessária para acionar qualquer tipo de carga. 
  • Rampa de Tensão: Permite a aceleração e/ou desaceleração suave, através de rampas de tensão. 
  • Limitação de Corrente: Permite ajustar o limite de corrente durante a partida, de acordo com as necessidades da aplicação. 
  • Kick Start em Tensão: Permite um pulso inicial de tensão, que aplicado ao motor proporciona um reforço de torque inicial a partida, necessária para a partida de cargas com elevado atrito estático. 
  • Bypass Incorporado: Minimiza as perdas de potência e a dissipação de calor nos tiristores, proporcionando redução de espaço e contribuindo para economia de energia. 

Diagrama elétrico de Partida sequencial de dois motores com Soft Starter está disponível em:  21_11_52 Partida Suave 2 MIT SSW05 - 24v ;

© Direitos de autor. 2017: Gomes; Sinésio Raimundo. Última atualização: 13/11/2019

sexta-feira, 18 de agosto de 2023

Aula Prática 49 - Controle de Elevador Automotivo Industrial com Soft-Starter e Relés de Interface em 24v

Figura 01 - Elevador Automotivo.

 Nesta atividade montamos um elevador automotivo 1T_SRG que  é usado para elevar veículos automotores de quatro rodas de até 1000 kg de peso do solo até 1,80 metros no tempo de 60 segundos auxiliando as operações de inspeção, revisão, montagens e desmontagens de motor, cambio, transmissão, escapamentos, suspensão e pneus.

  • Capacidade de carga: 2000Kg;
  • Motor Elétrico: 1 motores de 1 CV;
  • Tempo de elevação: 60 segundos;
  • Altura total de elevação: 2 metros;
  • Acionamento com botoeiras reversora e fins de curso mecânico;
  • As operações de subida e descida podem ser interrompidas prontamente em qualquer posição ao longo do curso posicionando o veiculo na melhor altura para a execução do trabalho;

Potência Mecânica = [ Massa (Kg) x Aceleração gravitacional (m/s2) x Deslocamento (m) ] / tempo (s) (Watts) logo: 

Figura 02 - Diagrama elétrico do
Elevador Automotivo com Soft-Starter.
P = (2000 x 9,8 x 2 ) / 60 = 654,5 (W);

Vamos admitir um rendimento do conjunto mecânico de 60% - teremos que utilizar um motor de 1,1 Kw - 1,5 CV - 3370 RPM - 220 V - 4,28 A.

Para proteção, controle e sinalização utilizamos:

  • Seccionadora com duas posições e bloqueio: Tamanho 0 - modelo 12 A;
  • Disjunto motor: DM 1 - 6,3 A;
  • Soft-Starter SSW05;
  • Contator: CN6 - 10 A;
  • Botoeiras e sinaleiros.

  1. Diagrama elétrico  de controle de elevador automotivo com com Soft Starter e relés de interface está disponível em: 22_10_54 Partida e Reversão Suave com relé interface SSW05 .

© Direitos de autor. 2016: Gomes; Sinésio Raimundo. Última atualização: 30/09/2022

quinta-feira, 17 de agosto de 2023

Aula Prática 48 - Partida e Reversão de motor com Soft-Starter

Figura 01 - Rampas de aceleração
Soft-starters são chaves de partida estática, projetadas para a aceleração, desaceleração e proteção de motores elétricos de indução trifásicos, através do controle da tensão aplicada ao motor. O controle em duas fases apresenta uma assimetria de corrente durante a partida, que limita a SSW08 a aplicações consideradas leves ou moderadas. Os modelos são compactos, contribuem para a otimização de espaços em painéis elétricos e possuem todas as proteções para o motor elétrico, adaptando-se as necessidades das aplicações através de acessórios opcionais, que podem ser facilmente instalados nas SSW.
Programação através de trimpot e dip switch toda a programação necessária para acionar qualquer tipo de carga. 
Rampa de Tensão: Permite a aceleração e/ou desaceleração suave, através de rampas de tensão. 
Limitação de Corrente: Permite ajustar o limite de corrente durante a partida, de acordo com as necessidades da aplicação. 
Figura 01 - Esquemas de ligação para Partida e
Reversão de motor com Soft_Starter.

Kick Start em Tensão: Permite um pulso inicial de tensão, que aplicado ao motor proporciona um reforço de torque inicial a partida, necessária para a partida de cargas com elevado atrito estático. 
Bypass Incorporado: Disponível SSW08, o bypass incorporado minimiza as perdas de potência e a dissipação de calor nos tiristores, proporcionando redução de espaço e contribuindo para economia de energia. 

Diagrama elétrico de Partida e Reversão Suave de Motor com Soft Starter está disponível em: 17_11_30 Partida e Reversão Suave SSW05 .

Diagrama elétrico de Partida e Reversão Suave de Motor com Soft Starter e relés de interface está disponível em: 22_10_54 Partida e Reversão Suave com relé interface SSW05 .
 
 © Direitos de autor. 2017: Gomes; Sinésio Raimundo. Última atualização: 26/11/2017

sexta-feira, 11 de agosto de 2023

Aula Prática 47 - Partida de motor com Soft-Starter em 24Vc

Figura 01 - Rampas de aceleração
A chave de partida suave possui em cada uma das fases dois tiristores ligados em antiparalelo. Isto significa um tiristor para o semi-ciclo positivo e um tiristor para o semi-ciclo negativo.
Através do controle do ângulo de fase, o valor eficaz da tensão do motor é aumentado a partir de uma tensão inicial ajustável ou um torque também
ajustável através de diferentes procedimentos de controle sobre a tensão nominal do motor, dentro de um tempo de partida selecionável.
A corrente do motor mantém-se proporcional à tensão aplicada no motor. Com isto, a corrente de partida é reduzida pelo fator da tensão aplicada no motor.

O torque mantém-se ao quadrado da tensão aplicada no motor. Com isto, o torque de partida é reduzido na relação quadrada à tensão aplicada no motor.
A programação é realizada através de trimpot e dip switch toda a programação necessária para acionar qualquer tipo de carga. 
Rampa de Tensão: Permite a aceleração e/ou desaceleração suave, através de rampas de tensão. 
Limitação de Corrente: Permite ajustar o limite de corrente durante a partida, de acordo com as necessidades da aplicação. 
Figura 02 - Esquemas de ligação para Partida de
de motor com Soft_Starter.
Kick Start em Tensão: Permite um pulso inicial de tensão, que aplicado ao motor proporciona um reforço de torque inicial a partida, necessária para a partida de cargas com elevado atrito estático. 
Bypass Incorporado: Minimiza as perdas de potência e a dissipação de calor nos tiristores, proporcionando redução de espaço e contribuindo para economia de energia. 

Diagrama elétrico de Partida Suave de Motor com Soft Starter disponível em:  17_11_52 Partida Suave SSW05 - 24v ;

Diagrama elétrico de Partida sequencial de dois motores com Soft Starter está disponível em:  21_11_52 Partida Suave 2 MIT SSW05 - 24v ;

© Direitos de autor. 2017: Gomes; Sinésio Raimundo. Última atualização: 13/11/2019